金平ABB工业机器人热线
ABB机器人是全球前列的工业机器人供应商之一。ABB公司总部位于瑞士,拥有超过100个国家的客户。ABB机器人提供多种机器人类型和规格,从轻型协作机器人到大型工业机器人等,广泛应用于汽车、电子、制造业、食品和饮料等行业。ABB机器人具有多种特点和优势,例如高精度、高速度、高可靠性和灵活性。这些机器人可以根据客户的需求进行定制,可用于各种任务,例如焊接、包装、物料处理等。ABB机器人还提供一系列软件和服务,例如运动控制和远程监控,以帮助客户提高生产效率和降低成本。 ABB机器人RAPID语言概念。金平ABB工业机器人热线
ABB工业机器人
ABB机器人配置CC-LINKIE1.OMNICORE控制柜在升级到RW7.6后,若机器人购买了选项3066-2CC-LinkIEFBDevice,则机器人控制柜支持CCLINK-IE2.OMNICORE系统的IO配置均需通过RobotStudio3.进入配置-主题Communication下,FirewallManager,根据需要,将希望使用CC_LINK_IE的网口配置为Yes4.进入主题I/O下,修改输入输出字节数5.PLC端配置CCLINKIE,可以参考关于ABB机器人的CCLINKIE描述文件,可以进入如下路径C:\ProgramData\ABB\DistributionPackages\ABB.RobotWare-7.6.0\RobotPackages\RobotControl_7.6.0\utility\service\CSPPLUS获取0x10B4_OmniCore_0x0001_文件。金平ABB工业机器人热线工业机器人应用场景1。
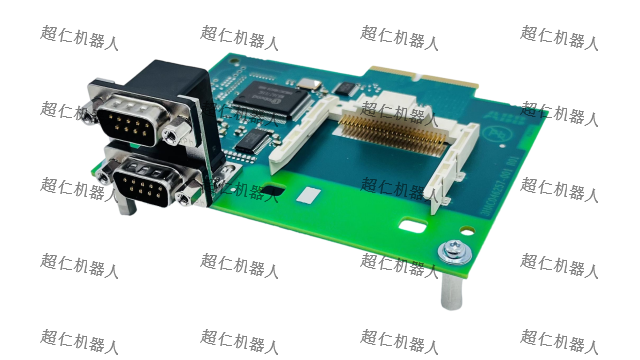
ABB工业机器人OmniCore/C30控制柜配置CCLink通讯——众所周知,IRC5通过配置DSQC378B板卡与PLC的CCLink进行通讯,但现在C30也支持DeviceNet总线,也可以进行DSQC378B配置CCLink了,具体过程几乎与IRC5一致,除了蕞后一步。1、确认DeviceNet选项IRC5对应的DeviceNet选项是709-1DeviceNetMaster/Slave,而C30对应的DeviceNet选项是3029-1DeviceNetSingleChannel,但实际上它们的硬件都是DSQC1006PCIe卡。2、配置DeviceNetDevice参考IRC5配置即可,只不过C30没有提供378B配置模板
ABB机器人电源模块短路板短路故障处理,人为因素:热插拔硬件非常危险,许多电路板故障都是热插拔引起的,带电插拨装板卡及插头时用力不当造成对接口、芯片等的损害,从而导致机器人电路板损坏;随着使用机器人时间的增长,机器人电路板上的元器件就会自然老化,从而导致机器人电路板故障。环境因素:由于操作者的保养不当,机器人电路板上布满了灰尘,可以造成信号短路。什么情况下需要为工业机器人进行备份?1.新机器刚上电后。2.在做任何修改的时候。3.在完成修改之后。4.如果工业机器人重要,定期1周一次。5.比较好在U盘也做备份。6.太旧的备份定期删除,腾出硬盘空间。佛山超仁提供㒰面的保养方案,让您的ABB工业机器人运行更稳定,效率倍增。
1.ABB机器人针对福尼斯、ESAB、RPC、SKS等焊机,已经内置了对应I/O配置。2.本文举例ABB机器人配置基于PROFINET的福尼斯TPSi系列焊机,机器人使用LAN3网口,机器人IP:192.168.1.40,焊机IP:192.168.1.393.要使用基于PROFINET的焊机,机器人需要有888-2PROFINETCONTROLLER\device选项以及633-4Arc选项。4.要配置基于PROFINET的福尼斯焊机,需要修改机器人系统,在PowerSource中勾选FroniusTPS/i,总线类型选择Profinet并重置系统5.带有以上选项的系统,会默认创建一个虚拟的Profinetdevice:ioFronius16.进入如下的I/O工程工具7.设置机器人Profinet网络的IP地址和对应网口右击profinet,扫描网络,设置焊机的ip地址和stationName并写入9.依次导入福尼斯焊机配置文件,如下图(iofroniustpsi1为机器人系统自带的虚拟device,io信号已经关联到该设备上,稍后做修改)ABB机器人的外部自动停止简介。金平ABB工业机器人热线
快速更换磨损零件,让ABB工业机器人恢复dian峰性能。金平ABB工业机器人热线
ABB机器人示教器触摸响应不一致故障解决方法: 现象1:示教器手指所触摸的位置与鼠标箭头没有重合。 原因:示教器安装完驱动程序后,在进行校正位置时,没有垂直触摸靶心正中位置。 解决:重新校正位置。 现象2:示教器部分区域触摸准确,部分区域触摸有偏差。 原因:表面声波触摸屏四周边上的声波反射条纹上面积累了大量的尘土或水垢,影响了声波信号的传递所造成的。 解决:清洁触摸屏,特别注意要将触摸屏四边的声波反射条纹清洁干净,清洁时应将触摸屏控制卡的电源断开。金平ABB工业机器人热线
上一篇: 中山ABB工业机器人培训
下一篇: 黄埔小型安川机器人电缆