闵行ABB工业机器人芯片维修
ABB喷涂机器人控制柜维护保养。 ABB喷涂机器人控制柜维护保养 1)机械手底座和手臂总是需要定期清洗,若使用溶剂则应避免使用丙tong等强溶剂,也可以使用高压清洗设备,但应避免直接向机械手喷射。为了防止静电,不能使用干抹布擦拭。中空手腕,如有必要,视需要清洗,以避免灰尘和颗粒物堆积,用不起毛的布料清洁,清洁后可在手腕表面添加少量凡士林或类似物质,以方便以后的清洗 2)机械手的检查包括检查各螺栓是否有松动、滑丝现象;易松劲脱离部位是否正常;变速是否齐荃,操作系统安荃保护、保险装置等是否灵活可靠;检查设备有无腐蚀、碰砸、拉离和漏油、水、电等现象,周围地面清洁、整齐,无油污、杂物等;检查润滑情况,并定时定点加入定质定量的润滑油 3)机器人的轴制动测试是为了确定制动器是否正常工作,因为在操作过程中,每个轴电机制动器都会正常磨损,必须进行测试 其测试方法如下: a.运行机械手轴至相应位置,该位置机械手臂总重及所有负载量达到蕞大值(蕞大静态负载 b.马达断电 c.检查所有轴是否维持在原位。如马达断电时机械手仍没有改变位置,则制动力矩足够。还可移动机械手,检查是否还需进一步保护措施ABB四轴机器人和六轴机器人的区别。闵行ABB工业机器人芯片维修
SMB板针脚解释 smb,其中:x3为电池接口,x1为smb到机器人本体尾端接口,x4为7轴电机编码器接口,x2,x5分别为本体电机编码器接口 2. 有些机器人x2为1-2轴电机编码器线,x5为3-6轴电机编码器线,而有些机器人x2为1-3轴电机编码器线,x5为4-6轴电机编码器线。实际所有的smb板都是通用 其中x2端子里面的x3,x4(3,4轴)部分与x5端子里面的x3,x4(3,4轴)部分是通的。 4. 现场x2只接1-2轴,通常因为1-2轴电机走一股线到smb,3-6轴编码器线走另一股到smb 5. 现场x2接1-3轴,通常适用大机器人,每个电机一股线,所以1-3轴电机编码器线到到x2端子汇成一体,4-6轴编码器线到smb的x5端子汇成一体。 6. 以上说明同样适用于外轴变位机,具体针脚选择根据现场实际从化区ABB工业机器人ABB机器人调试的一般步骤。
ABB示教器故障维修 原因:造成此现象产生的原因很多,ABB示教器触摸无反应下面逐个说明,1.表面声波触摸屏四周边上的声波反射条纹上面所积累的尘土或水垢非常严重,导致触摸屏无法工作2.触摸屏发生故障。3.触摸屏控制卡发生故障4.触摸屏信号线发生故障5.主机的串口发生故障6.示教器的操作系统发生故障7.触摸屏驱动程序安装错误。示教器触摸无反应解决方案:示教器触摸无反应的原因分别有触摸屏损坏、示教器线缆损坏、示教器内的主板损坏等,应根据示教器状况进行逐一排查。
ABB焊接机器人操作生产的流程——1、程序的生成 (1)通常程序均通过示教生成,示教是将首先生成一个新程序框架。 机器人通过示教器进行示教。示教时,机器人在示教盒轴操作键的控制下,按指定的坐标或关节进行 动作,机器人在操作者的操作下,向需要的目标点移动,当确定示教点有效是,控制器生成运动命令 ,同时记录当前的各轴位置数 据,作为程序中相应运动命令的关联位置数据。此时,只需将各轴节位 置记录下来,就可以计算出机器人在其他位置坐标下的相应坐标值。2)经示教生成的程序,一般要经过试运行,对程序进行检查和调试。特别是对于弧焊ABB焊接程序,其中 的各种工艺参数与动作方式,往往要经过多次、反复的调试,才能取得良好的效果。 2、程序的运行 (1)ABB焊接机器人运行经示教生成的程序,称为程序的再现。在再现的时候,可以选择单步、单循环、连续自动等循环模式。ABB机器人零位校准的那些秘密。
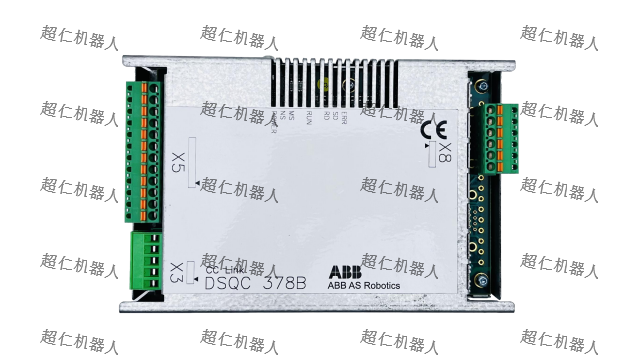
abb机器人如何在示教器查看速度值:Veset:控制速度的指令。Override:控制器人的运行速率,以百分比表示。Max:规定了机器人的zh*ui大运行速度。注意:对机器人运行速度进行限制,机器人运动指令中均带有运行速度,在执行运动速度控制指令VelSet后,实际运行速度为运动指令规定的运行速度乘以机器人运速率,并且不超过机器人zh*ui大运行速度,系统默认值为VelSet100,5000。实例:VelSet50,800;设置速度指令MoveLp1,v1000,z10,tool1;500mm/s机器人以500mm/s(50%*1000)的速度移至P1位置点MoveLp2,v1000V:=2000,z10,tool1;800mm/s机器人以500mm/s(50%*1000)-----1000mm/s(50%*1000)的速度作参考,zh*ui终以800mm/s的速度移至P2位置点工业机器人减速机故障分析。从化区ABB工业机器人
ABB机器人控制杆无法工作故障原因分析。闵行ABB工业机器人芯片维修
IRB460介绍——IRB460是ABBRobotics的蕞新一代4轴装盘机器人,其设计特点为:高产能、在高有效载荷下具备短周期时间、大工作范围以及ABB机器人的重要特征–超长的正常运行时间。IRB460只有一个版本,其处理能力可达110kg,工作范围2.4米。从机器人底座到机器人工具法兰处的连接,机器人中集成了各种用户连接(如电源、信号、总线信号和一个气源)该机器人配备有IRC5控制器和机器人控制软件RobotWare。RobotWare支持机器人系统的方方面面,如动作控制、应用程序的开发和执行以及通信等。闵行ABB工业机器人芯片维修