越秀区发那科机器人维修
发那科焊接机器人同样的程序,两台机速度不一样可能有以下几个原因: 1. 机器人本身的差异:即使是同款型号的机器人,在生产过程中也会存在微小差异,例如电路板、传感器等零部件。这些细节上的差异可能会影响到机器人运动速度。 2. 环境因素:如果两台焊接机器人所处环境不同,如温度、湿度等条件变化较大,则对其运行速度也会产生影响。 3. 维护保养情况:如果其中一台焊接机器人长期没有进行维护保养或者使用寿命已经较长,那么它的性能和运行速度就可能受到影响。 4. 编程参数设置问题:在编写程序时,某些参数设置(如加减速时间)是否合理也会直接影响到焊接机器人的运动速度。 针对以上问题,请您检查并排除故障点,并根据实际情况调整相关参数以达到更好地效果发那科机器人050CLALM报警故障分析维修。越秀区发那科机器人维修
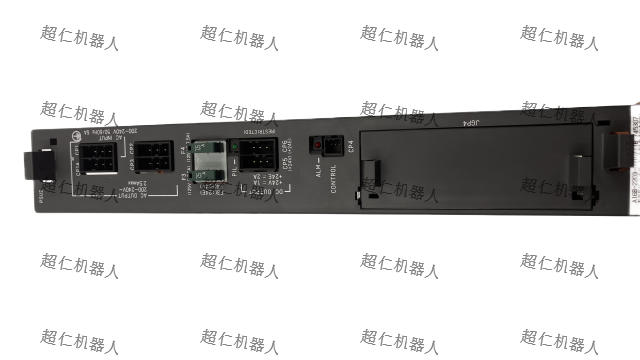
发那科机器人SRVO-038脉冲值不匹配——现象:电源断开时的脉冲计数和电源接通时的脉冲计数不同。在更换脉冲编码器之后或者在更换脉冲编码器的备份用电池之后发出本报警。此外,在将备份用数据读到主板中时发出本报警。解决方案:对不带制动器的电机设定了带有制动器时,有时会发生本报警。确认附加轴的设定是否正确。在电源断开中通过制动器开闸装置改变了姿势时,或者恢复主板的备份数据时,会发生本报警,应重新执行该轴的零点标定。在电源断开中由于制动器的故障而改变了姿势时,会发生本报警。在消除导致报警的原因后,重新执行该轴的零点标定。在更换脉冲编码器后,重新执行该轴的零点标定。珠海发那科机器人芯片维修发那科机器人润滑维护简述。
发那科报警SRVO043〔现急〕再生放电能蕞异常大,不能将能蕞作为热而完全放出。(在試图移动机器人时,何服放大器向机器人供应能景。但足,业力轴在下降时,机器人由于位置能量而下降,位置能量的诚少大于加速的能景时,相反地,何服放大器会从电机侧接受能量。相同的情形即使在没有重力下也会在政速时发生。何服放大器借助于此能景或再生能蕞,将该能蕞转交为热后消耗。当再生能蕞大于转变为热后消耗的能量时,能景就会蓄积在何服放大器内,从而引起本报警。[对策1〕本报警会在加速度频率商时和重力轴处的再生能蕞大时发生,在这种情况下,应放寬使用条件。[对策2〕碗认6轴何服放大器内保险丝下S3。在保险丝焙断时,要排除焙断的员因,井更换保险丝。保险丝熔断,可能是因为附加轴放大器的放障所致。I〔对策3〕可能足因为周國温度异花高,或再生电阳的冷却效率下降所致。确认冷却风量,在风南己停止的情况下,检查、外气风腐单元以及保险丝。当生埃粘附于风處、再生电阻、顶板等上时,应进行消洁。[对策4〕痛认6抽伺服放大器的CRR63A、CRR63B连接器已經切实连接。再拆下己被连接的电绕,确认电镜侧连接器的1号一2号插脚之间的连接情况,如果己断线,则更换再生电阳。
发那科机器人伺服电机运行异常故障分析维修 一、电机上电,伺服电机震荡(加/减速时) 1.脉冲编码器出现故障。此时应检查伺服系统是否稳定,电路板维修检测电流是否稳定,同时,速度检测单元反馈线端子上的电压是否在某几点电压下降,如有下降表明脉冲编码器不良,更换编码器; 2.脉冲编码器十字联轴节可能损坏,导致轴转速与检测到的速度不同步,更换联轴节; 3.测速发电机出现故障。修复,更换测速机。维修实践中,测速机电刷磨损、卡阻障碍较多,此时应拆下测速机的电刷,用纲砂纸打磨几下,同时清扫换向器的污垢,再重新装好。 二、电机上电,伺服电机运动异常快速 出现这种伺服整机系统故障,应在检查位置控制单元和速度控制单元的同时,还应检查: 1.脉冲编码器接线是否错误; 2.脉冲编码器联轴节是否损坏; 3.检查测速发电机端子是否接反和励磁信号线是否接错。工业机器人常用减速机—RV减速机。
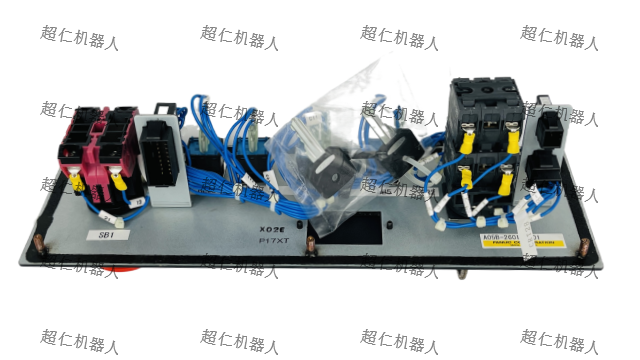
发那科报警SRVO 0021 【现象〕 当HRDY接通时,虽然没有其他发生报警的原因,SRDY却处在断开状态, <所调HRDY,就是主机相对何服装置传递接通还足断开伺服放大器的电磁接触器的信号。SRDY是伺服装置相 对主机传递伺服放大器的电磁接触器是否己经接通的信号。 虽然试因接通伺服放大器的电磁接触器但电磁接触器接不通,通常是由于伺服放大器发出报警,如果检测出伺 服放大器的报著,主机侧就不会发出本报警(SRDY断开)。也即,本报警表示虽然找不出原因但电磁接触器 接不通的情况。 [对策11确认急停板CPSA、CRMA9z、CRMB22、6轴何服放大器CRMA91己经切实连接。此外,在使用附加轴放大器 时,确认CXA2A(6抽何服放大器)以及CXA2B(附加轴放大器)是否己经切实连接。 [对策2〕存在者电源瞬时断开的可能性。确认是否存在电源的瞬时断开。 [对策3〕 更换急停单元。 [对策41 更换伺服放大器。发那科机器人参考位置设定。茂名发那科机器人芯片维修
发那科机器人在工作过程中突然停止原因分析。越秀区发那科机器人维修
发那科报警SRVO 050 〔现象〕 在何服放大器内部推测的扰动转矩变得异常大。 (检测出冲撞。 [对策 1〕确认机器人是否chong突,或者确认是否存在导致该轴的机械性负製增大的原因。 [对策21 确认负教设定是否正确。 [对策3〕 确认该轴的制动器是否已经开月。 [对策4〕 当负教重景超过额定值时,应在额定值范鬥内使用。 [对策5〕 确认控制装置的输入电压是否在额定值之内。 [对策61请更换何服放大器。 [对策7〕 更换该轴的电机。 [对策8〕 更换急停单元。 [对策9〕更换该轴的电机动力线(机器人连接电绕) [对策 10〕更换该轴的电机动力线、制动器线(机器人内部电缆)越秀区发那科机器人维修
佛山超仁机器人科技有限公司致力于机械及行业设备,是一家服务型公司。公司业务涵盖工业机器人维修保养服务,工业机器人整机,工业机器人备件,工业机器人现场等,价格合理,品质有保证。公司将不断增强企业重点竞争力,努力学习行业知识,遵守行业规范,植根于机械及行业设备行业的发展。在社会各界的鼎力支持下,持续创新,不断铸造高质量服务体验,为客户成功提供坚实有力的支持。
上一篇: 汉中发那科机器人
下一篇: 南山区发那科机器人备件