坪山区库卡机器人配件
定时保养机器人还可以提高机器人的生产效率和品质。机器人在生产过程中需要保持高效的运行状态,才能保证产品的质量和生产效率。定时保养可以确保机器人的精度和稳定性,提高生产效率和品质。定时保养机器人还可以提高工作安全性。机器人在生产过程中会涉及到高速运动、高温、高压等危险因素,如果机器人出现故障或者失控,将会对工作人员造成严重的伤害。定时保养可以确保机器人的安全性能,减少工作人员的伤害风险。定时保养机器人是非常必要的。它可以确保机器人的正常运行、延长机器人的使用寿命、提高生产效率和品质、提高工作安全性。企业应该制定科学合理的机器人保养计划,定期对机器人进行保养和维护,以确保机器人的长期稳定运行。KUKA机器人实际速度的监控出现错误。坪山区库卡机器人配件
库卡KUKA机器人冬季开机运行注意事项 温馨提示 :冬天库卡机器人开机,建议先低速运动20-30min,使得机器人各轴润滑油温升高后,再全速运行。如车间有保暖设备,也建议开启。 KUKA库卡机器人同样在车间入冬初期,车间空调未开启,车间环境温度低于10℃以下,尤其在上午线体开启期间,KUKA机器人频繁报“超过***大滞后误差(X)”这些问题这样解决温度在温度较低的环境中工作会造成机器人内部的油脂黏稠度较高,在机器人开始运行时会由于油脂黏稠度高而造成设备运行阻力较大,导致齿轮箱内的摩擦加剧,因而需要更大的电动机转矩来克服阻力 由此原因,一个轴(或者多个轴)的电动机电流会达到***大值。同时温度较低时,机器人控制系统的电路板同样会受到影响,因为电路板主要为半导体材料,半导体在低温环境下运行不稳定,可能会出现机器人控制系统死机或开启机器人时间长等问题。KUKA工业机器人温度特性本体存储温度为-40~60℃,机器人本体运行温度为10~55℃。机器人KRC4储存温度为5~45℃。肇庆库卡机器人备件KUKA机器人系统追踪(TRACE):记录时间过长故障分析。

为什么KUKA机器人<$变量>变量写保护?。 提示文字:<$变量>变量写保护 原因 : 对于写保护的变量进行写存取,例如:$POS_ACT。 查询 : 1、在命令处理时。 2、 在程序处理过程中 影响 : 1、在处理命令的机器人维修过程中 2、 命令将不被处理。 3、 在程序处理过程中 4、 信号斜坡停止 5、feng锁所有ji活的命令 应急措施: 1、改动工作程序。 2、 确认提示。 KUKA机器人第二电机电缆没有被连接或者连接错误故障分析。 提示文字:第二电机电缆没有被连接。 原因 : 第二电机电缆没有被连接或者连接错误;附加电缆包括连接到KUKA机器人的两根电线;返回信号被连接到KPS X114,pin7。 查询: 动态。 影响: KUKA机器人不能移动。 应急措施: 检查第二电机电缆和 KPS X114,pin7 的返回信号。
库卡机器人示教器介绍 1.用于拔下 smartPAD 的按钮 2.运行方式选择开关: (1)带钥匙的:只有在插入钥匙的情况下才能更改运行方式。 (2)不带钥匙的:通过运行方式选择开关可以调用连接管理器。通过连接管理器可以切换运行方式。 3.急停按钮:用于在危险情况下关停机器人。按下急停按钮时,机器人将自行闭锁。 4.3D/空间鼠标:用于手动移动机器人。 5.移动键:用于手动移动机器人。 6.用于设定程序倍率的按键。 7.用于设定手动倍率的按键。 8.主菜单按键:用来在 smartHMI 上将菜单项显示出来。此外,可以通过它创建屏幕截图。 9.状态键:状态键主要用于设定备选软件包中的参数。其确切的功能取决于安装的备选软件包。 10.启动键:通过启动键可以启动一个程序。 11.逆向启动键:用逆向启动键可以逆向启动一个程序,程序将逐步执行。 12.停止键:用停止键可暂停正在运行中的程序。 13.键盘/显示按钮:通常不必特地将键盘显示出来,因为 smartHMI 可识别需要键盘输入的情况,并自动显示键盘。库卡c4机器人tcp的校准。
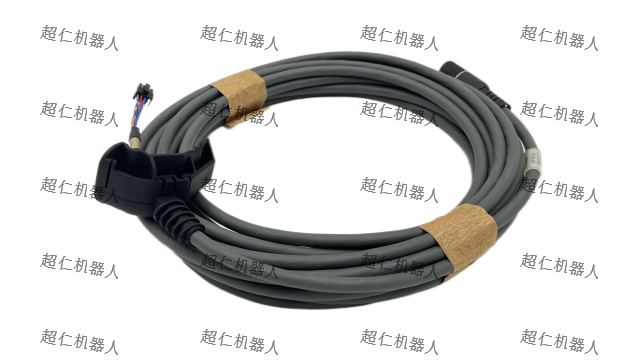
库卡机器人连接电缆及接口介绍 连接电缆包括所有用于在库卡机器人、机器人控制系统之间输电和传输信号的电缆。用插头将其连接到库卡机器人侧的接线箱上。连接电缆套件包括: 1.电机导线,X20一X30 2.数据线,X21 - X31 3.接地线(选项) 视机器人的装备不同,所用的连接电缆长度也不同。有7 m、15 m、 25m、35m和50m的线缆长度可供选择。连接电缆的*大长度不得超过50 m。因此,如要通过-一个具有du立电缆拖链的线性滑轨运行机器人,则应注意该电缆。 连接电缆始终需要一根额外的接地线, 以便根据DIN EN 60204 标准在机器人系统和控制箱之间建立低电阻连接。通过环形端子进行连接。用于连接接地线的螺杆在机器人的底座上。KUKA机器人RDW无法启动原因分析。汉中库卡机器人维修
库卡机器人四种启动方式。坪山区库卡机器人配件
库卡焊接机器人的组成结构 1.主要包括库卡 C4 机器人和焊接设备两部分组成,其中 C4 机器人主要由机械部分,控制系统及手持操作器组成,焊 接设备部分由变位机、单丝 MIG 焊接系统、附属系统及除尘 系统组成。 2.库卡 C4 机器人属于直角坐 标型机器人,其机械部分由六组活动轴相连,每个轴由相对 应的si服马达驱动,可完成前进及旋转功能,并且每个si服 马达都配备有抱闸,可防止机器人因突然断电,发生惯性碰 撞等问题。其控制系统主要由 KRC4 控制系统控制si服电机 进行运动。而所有的试教、焊接等操作过程则由手持操作器 来完成。坪山区库卡机器人配件
佛山超仁机器人科技有限公司位于广东省佛山市顺德区大良街道五沙社区新汇路7号国腾智能制造中心7栋104室(住所申报),交通便利,环境优美,是一家服务型企业。公司致力于为客户提供安全、质量有保证的良好产品及服务,是一家私营合伙企业企业。公司拥有专业的技术团队,具有工业机器人维修保养服务,工业机器人整机,工业机器人备件,工业机器人现场等多项业务。佛山超仁机器人将以真诚的服务、创新的理念、***的产品,为彼此赢得全新的未来!
上一篇: 盐田区库卡机器人保养
下一篇: 延安库卡机器人二手机